

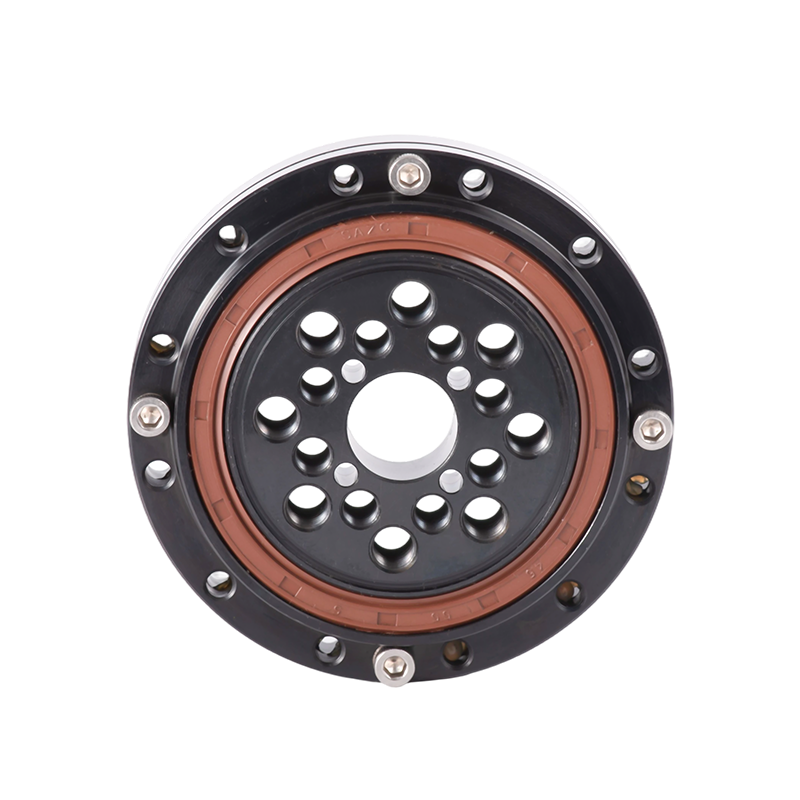
Un riduttore armonico è costituito principalmente da tre componenti base: un generatore armonico, una flessione e una ruota rigida. Comprende anche un cuscinetto rigido (solitamente un cuscinetto a rulli incrociati) e un cuscinetto flessibile (cuscinetto a sfere a gola profonda con pareti sottili).
Il foro interno del cuscinetto flessibile si accoppia con l'anello esterno di una camma ellittica. L'anello esterno subisce una deformazione elastica attraverso il rotolamento delle sfere e si accoppia con il diametro interno dell'apertura della flessione. La circonferenza esterna dell'apertura della flessione è lavorata con denti che ingranano con i denti della ruota rigida. Poiché la ruota rigida ha più denti di quella flessibile, questi si ingranano sull'asse lungo e si disimpegnano sull'asse corto. La parte inferiore del flessibile è fissata all'estremità di uscita, mentre il cuscinetto rigido è installato all'estremità di uscita del riduttore per il collegamento esterno.
I riduttori armonici sono ampiamente utilizzati in settori quali la robotica, le macchine utensili e l'aerospaziale. Richiedono precisione, rigidità e capacità di carico estremamente elevate, imponendo quindi standard rigorosi sulla precisione di lavorazione e assemblaggio di tutti i componenti, in particolare sulle prestazioni dei cuscinetti.
Per i cuscinetti rigidi, gli indicatori chiave sono rigidità, affidabilità e precisione di rotazione. Il precarico viene generalmente applicato prima della spedizione per garantire la rigidità. Per i cuscinetti flessibili, la deformazione radiale massima è il parametro prestazionale principale.
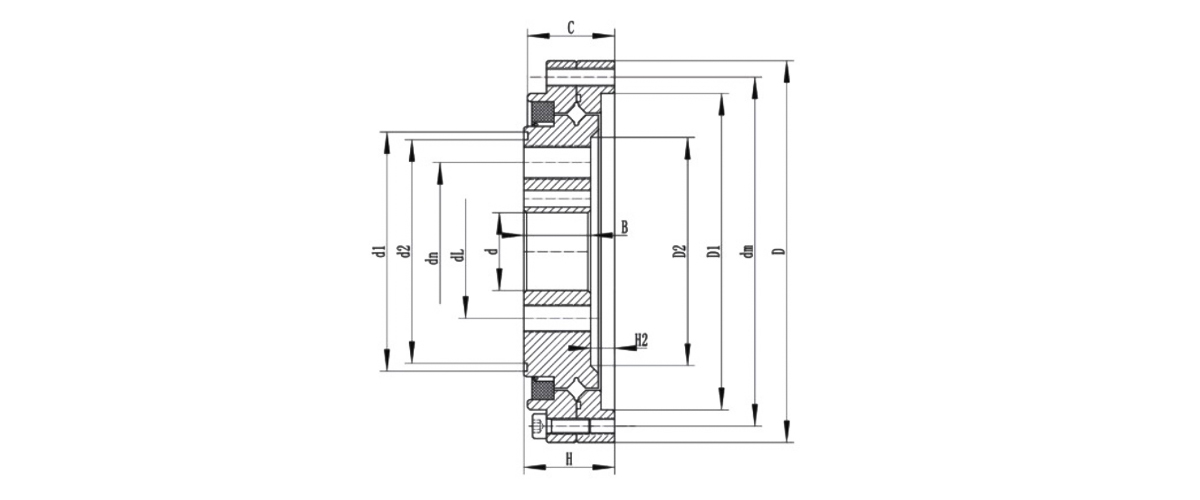
| Tipo di cuscinetto | Dimensione complessiva (mm) | Dimensioni del foro di installazione (PCD e SPECIFICHE) | Peso | |||||||||
| D | d | C | H | B | dm | d.n | dl | kg | ||||
| QCS(G)-14 | 55 | 11 | 16 | 16.5 | 13.5 | 49 | 8-φ3,5 | 23 | 6-M4 | 17 | 6-M4 | 0.15 |
| QCS(G)-17 | 62 | 10 | 16 | 16.5 | 13.5 | 56 | 10-φ3,5 | 27 | 6-M5 | 19 | 6-M5 | 0.24 |
| QCS(G)-20 | 70 | 14 | 16 | 16.5 | 13.5 | 64 | 12-φ3,5 | 32 | 8-M6 | 24 | 8-M5 | 0.3 |
| QCS(G)-25 | 85 | 20 | 18 | 18.5 | 16.5 | 79 | 16-φ3,5 | 42 | 8-M8 | 30 | 8-M6 | 0.45 |
| QCS(G)-32 | 112 | 26 | 21.5 | 22.5 | 19 | 104 | 16-φ4,5 | 55 | 8-M10 | 40 | 8-M8 | 0.9 |
| QCS(G)-40 | 126 | 24/32 | 22.5 | 24 | 21.5 | 117 | 20-φ5 | 68 | 8-M10 | 50 | 8-M10 | 1.3 |
| QCS(G)-50 | 157 | 32/40 | 30 | 31 | 28 | 147 | 16-φ5,5 | 84 | 8-M14 | 60 | 8-M14 | 2.8 |
| QCS(G)-65 | 210 | 44/52 | 37 | 39 | 35 | 198 | 20-φ6,5 | 110 | 8-M16 | 80 | 8-M16 | 7.9 |


0+
anni
Esperienza nel settore

0+
Varietà di modelli

0+
Numero di dipendenti

0
$
Valore annuo delle esportazioni

Nel campo del controllo di precisione del movimento, la richiesta di cuscinetti in grado di gestire contemporaneamente momenti assiali, radiali e di inclinazione è incessante. Il Cuscinett...
Comprendere il cuscinetto a rulli incrociati XSU080168 Quando precisione, rigidità e capacità di carico momento convergono, XSU080168 emerge come un componente critico nelle macchin...
Perché i giunti dei robot richiedono più di un cuscinetto standard I giunti dei robot lavorano sotto una combinazione unica di vincoli. Devono essere leggeri, ma sufficientemente rigidi da...
Comprendere il cuscinetto SI5TK nei sistemi di movimento di precisione Quando ingegneri e specialisti degli approvvigionamenti cercano un'estremità stelo compatta e autolubrificante c...
Categorie di prodotto
Cuscinetti a sfere a contatto obliquo
Cuscinetto dell'estremità dell'asta
Contattaci

Jane@ukl-bearing.com
Jenny@ukl-bearing.com
Andy@ukl-bearing.com
Ivy@ukl-bearing.com

+86-510-88763239
+86-15371057968

N. 1, He Huan Road, città di Huai Dai, distretto di Binhu, città di Wuxi.
Pronto per Iniziare?
Mettiti in Contatto

Ora!

UKL BEARING


