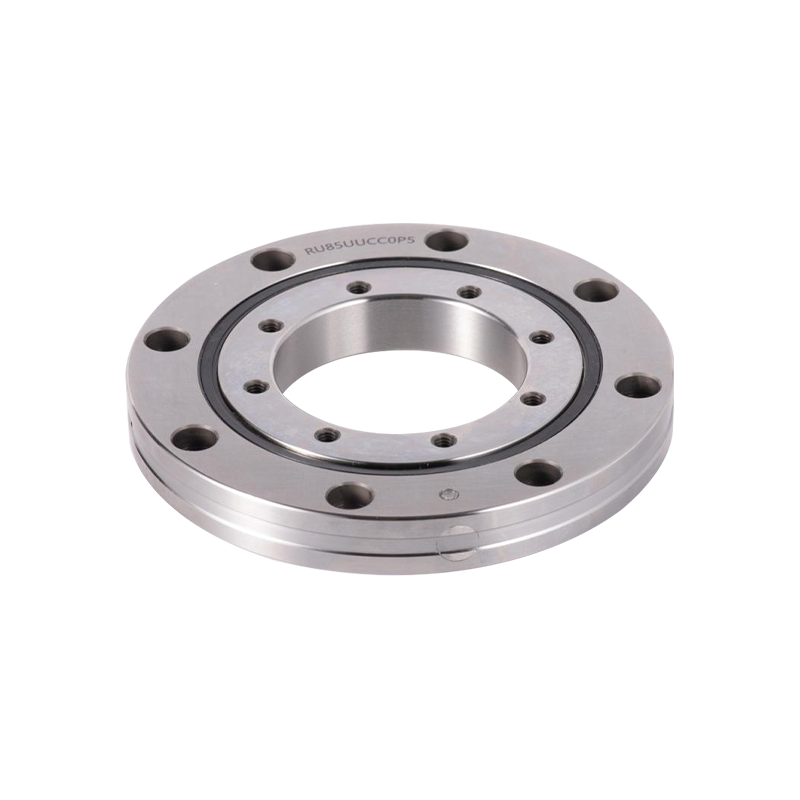
I giunti dei robot lavorano sotto una combinazione unica di vincoli. Devono essere leggeri, ma sufficientemente rigidi da resistere alla deflessione sotto carico. Devono ruotare con precisione a livello di micron, ma sopravvivere a migliaia di cicli al giorno. Inoltre, devono gestire simultaneamente carichi radiali, assiali e momenti, spesso in un'area non più grande di pochi centimetri. Questa è colomba Cuscino RB2508 entra nella foto.
Essendo un cuscinetto a rulli incrociati a sezione sottile con alesaggio di 25 mm, diametro esterno di 41 mm e larghezza di soli 8 mm, l'RB2508 è progettato esattamente per questo tipo di applicazione ad alta densità e ad alto rischio. Non è semplicemente un componente; si tratta di una decisione progettuale che influisce sulla ripetibilità del robot, sul comportamento termico e sull'intervallo di manutenzione. Questo articolo esamina il ragionamento tecnico alla base dell'RB2508, i suoi vantaggi strutturali, i criteri di selezione e come valutarlo per l'integrazione del braccio robotico.
Nei giunti dei robot, il cuscinetto non è una parte passiva. Definisci la catena di rigidità e influenza direttamente la precisione assoluta del posizionamento.
I giunti dei robot tradizionali spesso si basano su una combinazione di cuscinetti a sfere a gola profonda, coppie di contatto angolari o cuscinetti a rulli conici. Ciascuno di questi gestisce bene una direzione di carico limitata, ma richiede un'attenta regolazione del precarico e consuma più spazio assiale. L'RB2508 prende una strada diversa.
In un cuscinetto a rulli incrociati, i rulli cilindrici sono disposti a intervalli di 90 gradi all'interno di una scanalatura a forma di V. Questo orientamento consente a un singolo cuscinetto di assorbire contemporaneamente carichi radiali, carichi assiali in entrambe le direzioni e carichi del momento di ribaltamento. Per un giunto robotico, ciò si traduce in un design dell'alloggiamento più semplice, un minor numero di componenti e una pila assiale più corta.
L'RB2508 utilizza un anello esterno diviso e un anello interno monopezzo. Questa configurazione è particolarmente adatta quando la precisione di rotazione dell'anello interno è critica, cosa comune nei giunti dei robot in cui l'anello interno si collega alla flangia di uscita o alla trasmissione armonica. L'anello esterno diviso consente la regolazione del precarico durante il montaggio, mentre l'anello interno integrale mantiene rotondità e rigidità.
Con un alesaggio di 25 mm e una larghezza di 8 mm, l'RB2508 è classificato come cuscinetto a sezione sottile. I cuscinetti a sezione sottile sono soggetti a deformazione se maneggiati o installati in modo errato, ma se adeguatamente supportati offrono un eccellente rapporto rigidità/peso. La disposizione a rulli incrociati compensa il ridotto spessore delle pareti distribuendo il carico su un numero maggiore di elementi volventi.
Prima di integrare l'RB2508 in un giunto robotico, gli ingegneri dovrebbero esaminarne le dimensioni principali e i coefficienti di carico. La tabella seguente riassume i parametri essenziali.
| Parametro | Valore |
|---|---|
| Diametro del foro (d) | 25 mm |
| Diametro esterno (D) | 41 mm |
| Larghezza (B) | 8 mm |
| Diametro primitivo dei rulli (dp) | 32 mm |
| Spallamento dell'anello interno (ds) | 28,5 mm |
| Spallamento dell'anello esterno (Dh) | 35,5 mm |
| Coefficiente di carico dinamico di base (C) | 3,63 kN |
| Coefficiente di carico statico di base (C0) | 3,83 kN |
| Peso | Circa 0,05 kg |
L'RB2508 è spesso specificato con suffissi che tenuta, gioco e precisione. Le combinazioni comuni includono:
Ad esempio, RB2508UUCC0P5 denota un cuscinetto precaricato a doppia tenuta con precisione P5. La selezione di un gioco o di un grado di precisione errato può causare attrito eccessivo, generazione di calore o rigidità insufficiente per il circuito di controllo del robot.
I cuscinetti a sezione sottile sono sensibili alla distorsione indotta dal montaggio. Se la spalla dell'alloggiamento o dell'albero non viene lavorata secondo la planarità e la perpendicolarità corretta, la pista può deformarsi, causando ondulazioni della coppia e affaticamento prematuro. Questo non è un difetto del cuscinetto; è un requisito a livello di sistema. Gli ingegneri dovrebbero verificare le tolleranze dell'alloggiamento e prendere in considerazione l'utilizzo di una procedura di montaggio controllata.
L'RB2508 è ampiamente utilizzato nei giunti di robot industriali, negli assi rotanti e nelle fasi di posizionamento di precisione. La sua capacità di trasportare carichi combinati in un involucro compatto lo rende una soluzione naturale per robot collaborativi, bracci SCARA ed effettiri finali in cui lo spazio è limitato.
In un giunto robotico, l'eccentricità assiale e radiale influenzano direttamente sulla precisione del punto centrale dell'utensile. Un cuscinetto a rulli incrociati con tolleranze strette riduce al minimo queste deviazioni, consentendo al controller di mantenere la ripetibilità per milioni di cicli. Per questo motivo viene spesso scelta la variante precaricata CC0, in quanto elimina il gioco interno e aumenta la rigidità effettiva del giunto.
I giunti dei robot raramente presentano un carico costante. Subiscono frequenti avviamenti, arresti e cambiamenti nel carico utile. La geometria degli elementi volventi dell'RB2508 distribuisce lo stress da contatto su un'area più ampia rispetto ai cuscinetti a sfere di dimensioni simili, il che può prolungare la durata a fatica in condizioni di oscillazione o di carico variabile. Mentre i calcoli Esatti della durata dipendono dallo spettro di carico specifico, il vantaggio fondamentale risiede nel contatto lineare dei rulli cilindrici rispetto al contatto puntuale delle sfere.
Applicazioni tipiche:
Il prezzo dell'RB2508 dipende da diversi fattori: grado di precisione (P5, P4, P2), gioco o precarico (C0, CC0), opzione di tenuta (UU o aperta) e quantità dell'ordine. Poiché queste variabili influiscono sia sui costi di produzione che sui tempi di consegna, un listino prezzi generico è raramente accurato.
Per ricevere un preventivo significativo, preparare le seguenti informazioni:
I fornitori con supporto tecnico possono anche fornire assistenza con dimensioni non standard, precarico personalizzato e guida all'installazione. Quando valuti un fornitore, chiedi se può fornire modelli 3D, disegni dimensionali e consulenza tecnica per la progettazione specifica del giunto.
Il coefficiente di carico dinamico di base (C) è 3,63 kN e il coefficiente di carico statico di base (C0) è 3,83 kN.
Dimensionalmente può essere intercambiabile con altri cuscinetti a rulli incrociati da 25x41x8 mm. Tuttavia, il grado di precisione, il gioco e il design interno possono variare. Verificare sempre il codice suffisso e i requisiti prestazionali prima della sostituzione.
Assicurarsi che le spalle dell'alloggiamento e dell'albero siano piatte e perpendicolari. Evitare di forzare il cuscinetto durante il montaggio e seguire la sequenza di serraggio consigliata. Per i cuscinetti a sezione sottile, la distorsione del montaggio è una causa comune di perdita di precisione.
Molti fornitori offrono file STEP 3D e disegni 2D su richiesta. Questi sono utili per l'integrazione nella progettazione dei giunti del robot e per verificare l'idoneità prima di ordinare.
Collegamenti rapidi
Categorie di prodotti
Cuscinetti a sfere a contatto obliquo
Cuscinetto dell'estremità dell'asta
Contattaci

Jane@ukl-bearing.com
Jenny@ukl-bearing.com
Andy@ukl-bearing.com
Ivy@ukl-bearing.com

+86-510-88763239
+86-15371057968

N. 1, He Huan Road, città di Huai Dai, distretto di Binhu, città di Wuxi.
Pronto per iniziare?
Contattaci

Adesso!

UKL BEARING